

El paciente acude a consulta para la rehabilitación protésico de la ausencia de la pieza 36 (primer molar inferior izquierdo).
Durante la evaluación clínica, se registra un overbite (sobremordida vertical) de +2mm y un overjet (resalte horizontal) de 2mm.
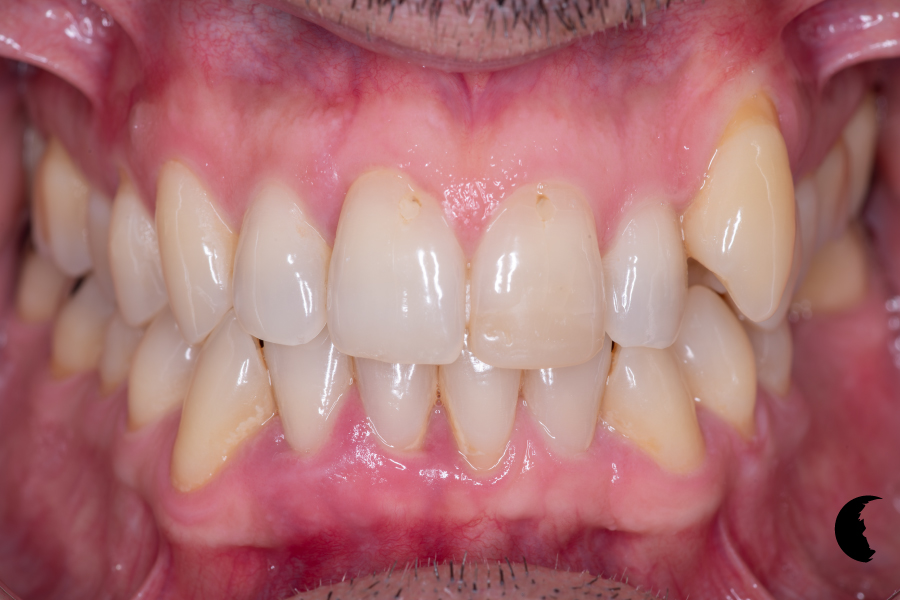
Imagen 1
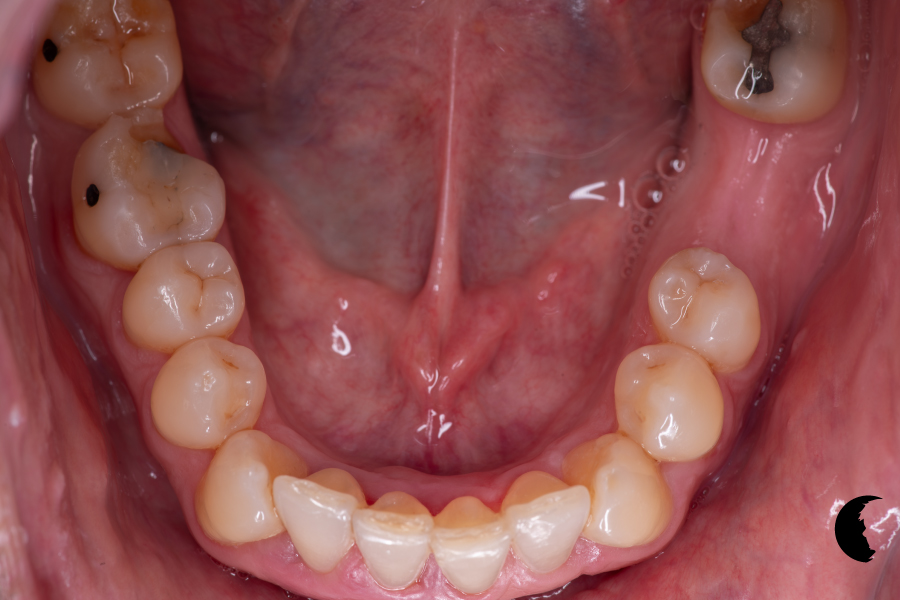
Imagen 2
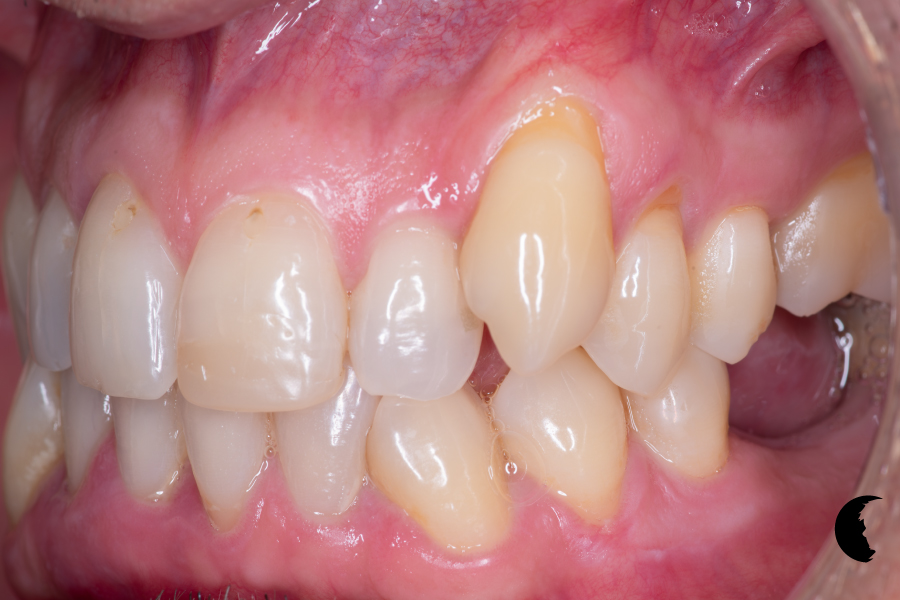
Imagen 3
Para realizar una evaluación radiográfica inicial, se solicita una radiografía panorámica, en la que se identifican algunas restauraciones radiopacas. A nivel óseo, no se aprecian alteraciones evidentes ni hallazgos que sugieran complicaciones.
Ante estos resultados, se decide solicitar una tomografía computarizada de haz cónico (CBCT) para realizar una evaluación tridimensional de las estructuras anatómicas e iniciar la planificación de la cirugía guiada.
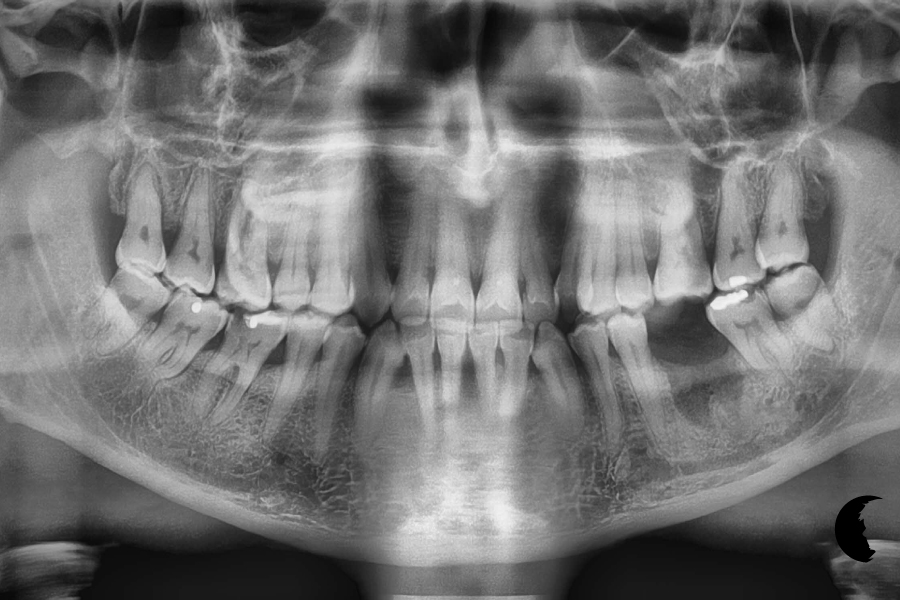
Imagen 4
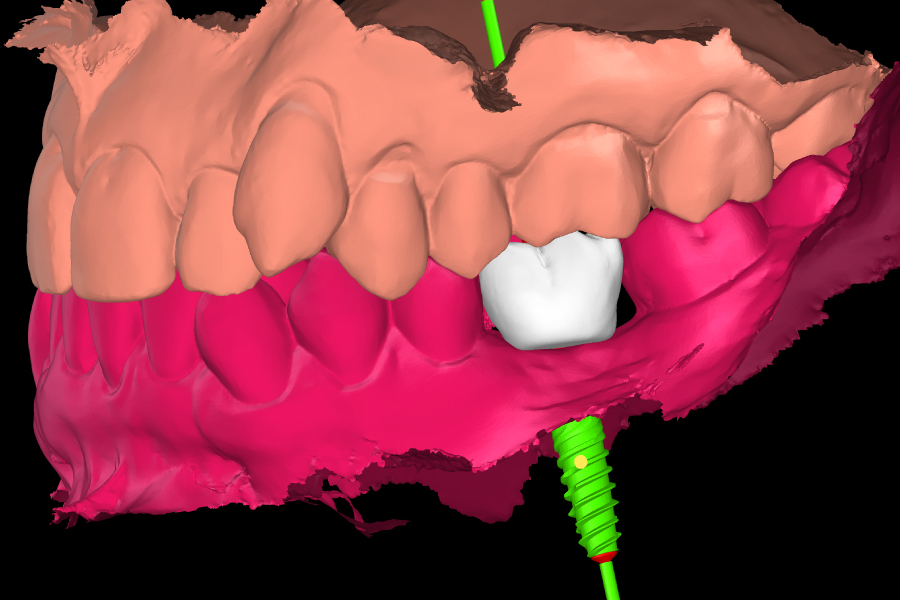
Imagen 5
Se realiza un escaneado intraoral del paciente, registrando la relación intermaxilar en la dimensión vertical de oclusión, con el objetivo de elaborar un encerado diagnóstico digital que servirá como referencia protésica para la planificación tridimensional de la cirugía guiada.
El encerado diagnóstico puede realizarse mediante programas de diseño protésico, como Exocad, o directamente en el Software de planificación quirúrgica Galimplant 3D-Exacto.
En el software e planificación Galimplant 3D-Exacto, se alinean los escaneados intraorales, el encerado diagnóstico digital y la tomografía (CBCT), integrando las referencias anatómicas y protésicas en el mismo entorno tridimensional.
Esta información permite realizar una planificación protésicamente guiada, definiendo la posición tridimensional del implante en función de la futura restauración.
El encerado diagnóstico previo es fundamental, ya que proporciona la referencia protésica necesaria para planificar la posición del implante de forma predecible. Sin esta referencia, no es posible realizar una planificación verdaderamente protésicamente guiada.
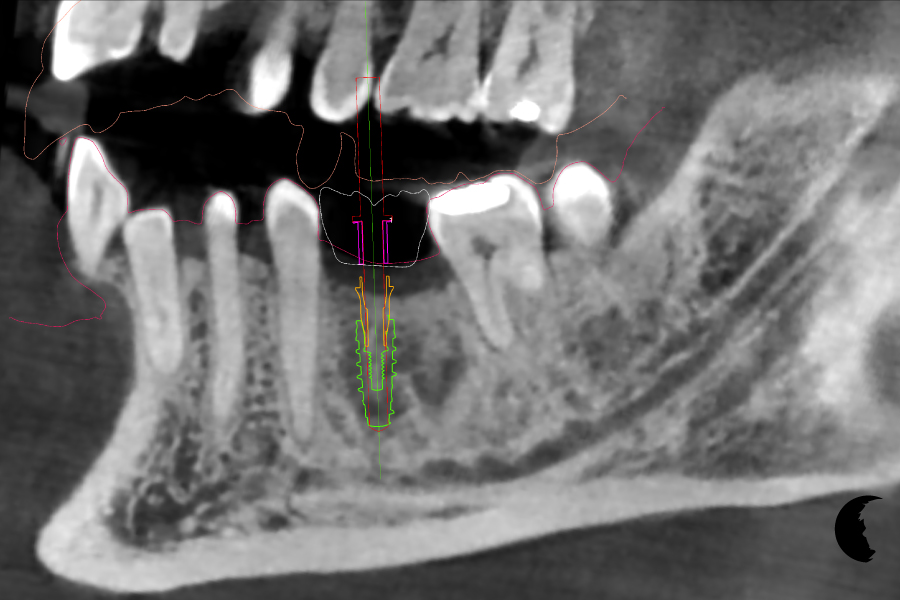
Imagen 6
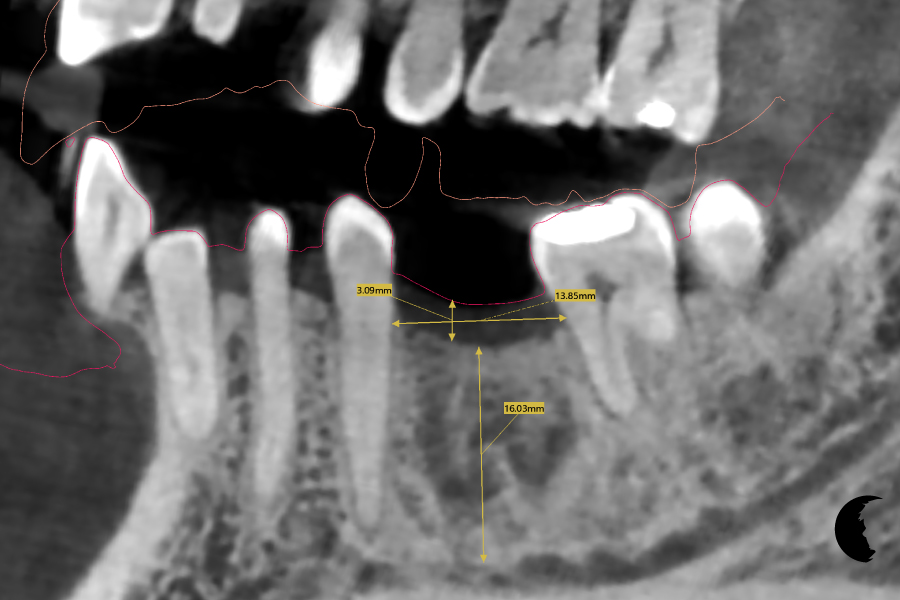
Imagen 7
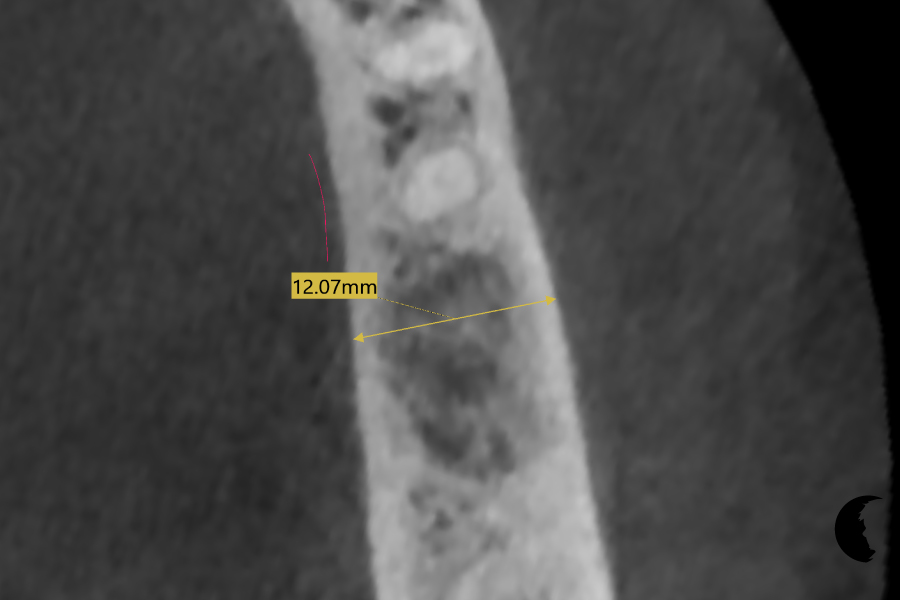
Imagen 8
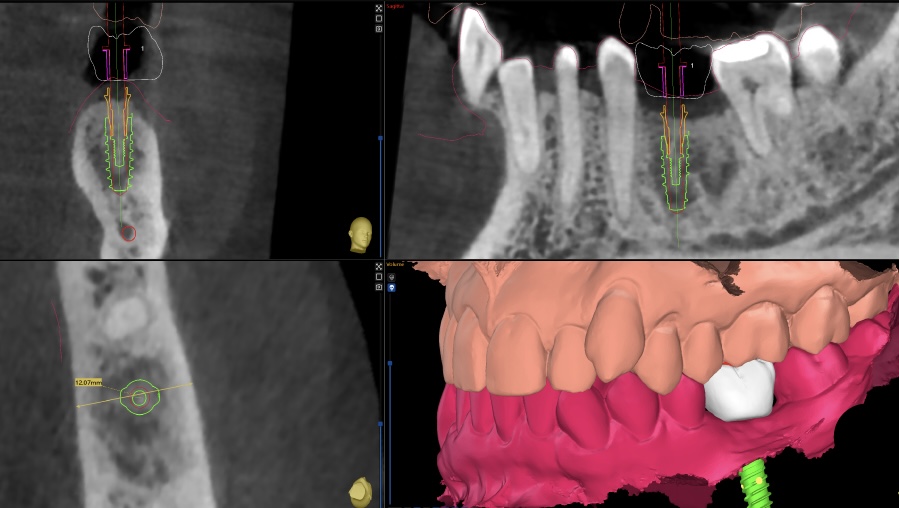
Imagen 9
Se selecciona un implante de ⌀4x10mm. Una vez finalizada la planificación tridimensional, es posible evaluar anticipadamente el perfil de emergencia protésico y la angulación de la chimenea de acceso al tornillo, individualizando estos parámetros para optimizar la posición del implante en función del diseño protésico ideal.
Adicionalmente, se puede exportar la posición virtual del scanbody para diseñar y confeccionar una prótesis provisional antes de la intervención quirúrgica.
Sin embargo, las posibles discrepancias entre la posición planificada y la posición real del implante pueden comprometer el ajuste del provisional y requerir modificaciones clínicas, aumentando el tiempo de trabajo en el sillón dental.
A pesar de esta limitación, el procedimiento puede resultar especialmente útil cuando se pretende realizar una provisionalización inmediata, siempre que las condiciones clínicas y la estabilidad primaria lo permitan.
Finalmente, se exporta el diseño de la guía quirúrgica para su impresión tridimensional, y posterior colocación y fijación de las cánulas de titanio, completando así su preparación para la cirugía guiada.
La guía quirúrgica se confecciona conforme a la planificación tridimensional previamente realizada. En este caso, se ha seleccionado una cánula pin para cirugía pilotada.
Antes de iniciar el procedimiento, se comprueba el correcto asentamiento de la guía en la boca del paciente, utilizando las ventanas de inspección visual incorporadas en su diseño.
Es fundamental verificar su adaptación y estabilidad, ya que un asentamiento incorrecto puede provocar desviaciones en la trayectoria y profundidad del fresado, comprometiendo la precisión de la posición tridimensional del implante respecto a lo planificado.
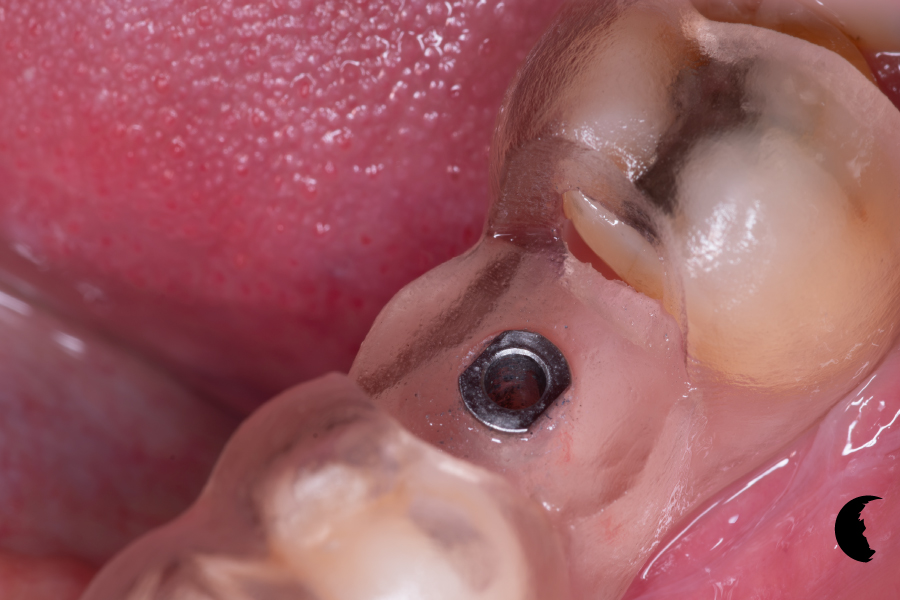
Imagen 10
La función de la cánula pin se limita a la utilización de la fresa piloto de ⌀2x20mm, cuya finalidad es establecer el eje de fresado y alcanzar la profundidad previamente planificada.
Una vez completado este paso, se retira la guía quirúrgica y se inicia la secuencia de fresado correspondiente a la cirugía pilotada, utilizando innovadoras fresas de diseño escalonado y punta inactiva.
El diseño escalonado permite que la punta de cada fresa se introduzca y se estabilice en la preparación realizada por la fresa anterior, siguiendo la trayectoria establecida por la fresa piloto. Además, al disponer de una punta inactiva, estas fresas no tienen capacidad de corte apical, lo que contribuye a controlar la profundidad de preparación y a reducir el riesgo de sobreinstrumentación.
En este caso, la secuencia comprende tres fresas progresivas, hasta alcanzar un diámetro final de preparación de ⌀3,2mm , destinado a la colocación de un implante Galimplant IPX de ⌀4x10mm.
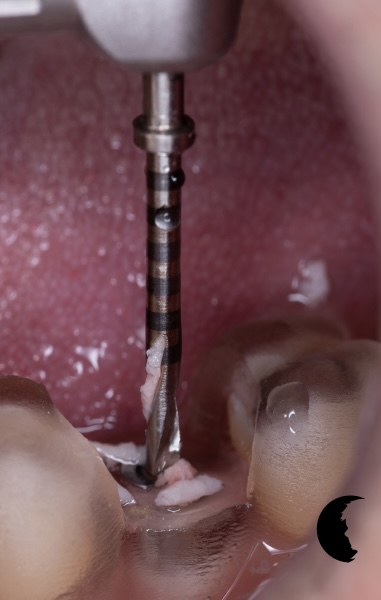
Imagen 11
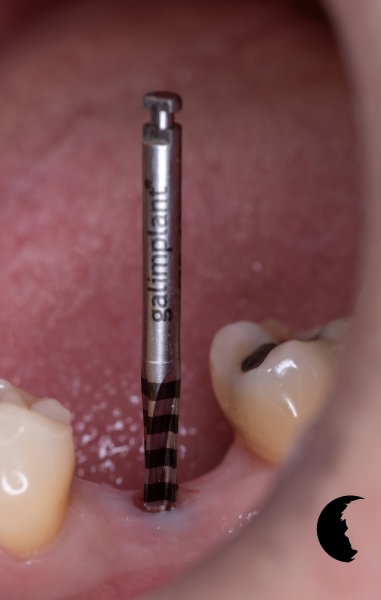
Imagen 12
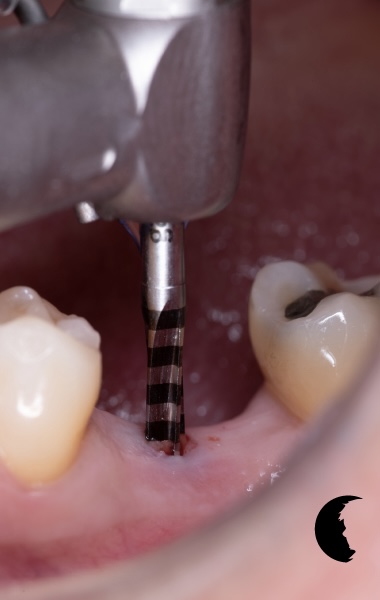
Imagen 13
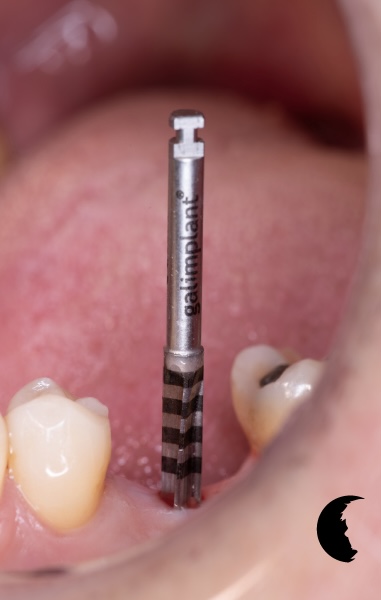
Imagen 14
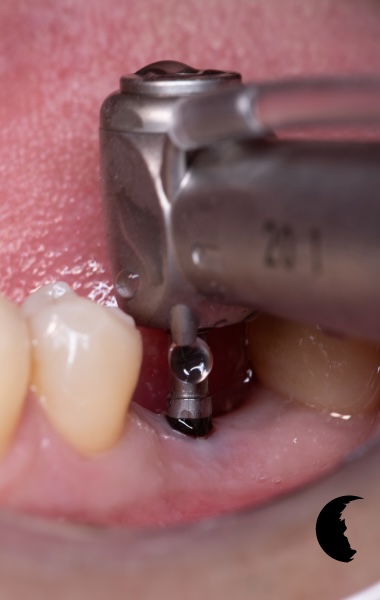
Imagen 15
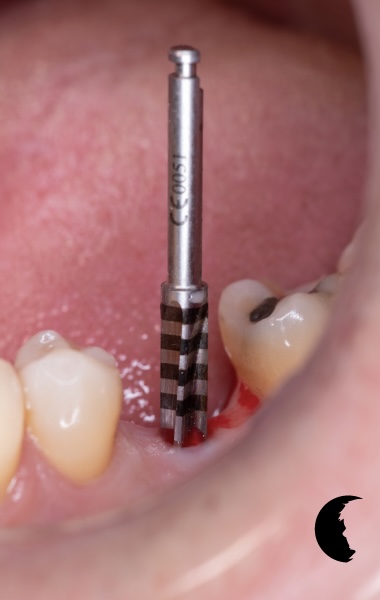
Imagen 16
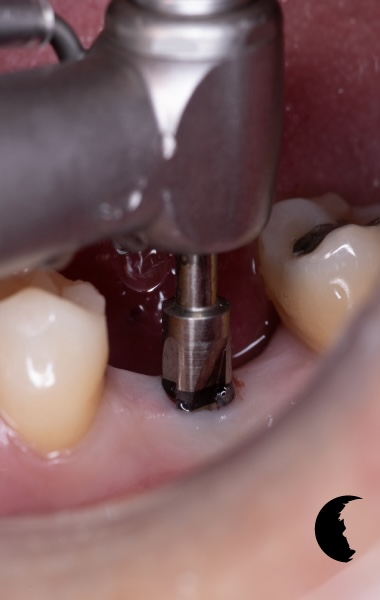
Imagen 17
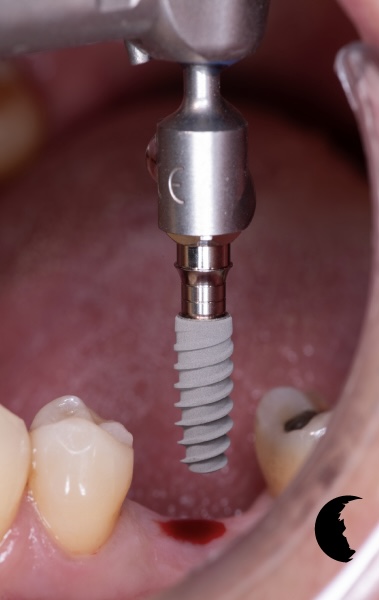
Imagen 18
Se procede a la colocación de un implante Galimplant M2 (conexión Único), identificable por el anodizado rosa de su conexión interna.
Se recomienda limitar el motor quirúrgico a 20 N.Cm para evitar el bloqueo del transportador de cubeta cerrada. Una vez detenido el motor, se retira el transportador y se completa la inserción mediante un driver directo a implante y una carraca no dinamométrica, recuperando la sensibilidad táctil y el control manual de la resistencia ósea.
El driver dispone de marcas láser para controlar la profundidad de inserción. Este procedimiento reduce el riesgo de bloqueo del transportador y facilita el control de la inserción final, especialmente cuando aumenta la resistencia ósea.
Es fundamental detener la inserción al alcanzar la profundidad planificada. Si el implante continúa girando sobre su eje una vez alcanzada esta posición sus espiras pueden comprimir y deteriorar el hueso circundante, comprometiendo la estabilidad primaria conseguida mediante el infrafresado.
El escenario más desfavorable se produce cuando el implante alcanza su profundidad final utilizando el transportador, sin un control adecuado de la profundidad. Si se continúa aplicando torque, puede perderse la estabilidad primaria y producirse simultáneamente el bloqueo del transportador. En estas circunstancias, al intentar retirarlo, existe el riesgo de que el implante se desenrosque y salga unido al transportador.
Por ello, la profundidad debe verificarse siempre con un instrumento adecuado, evitando rotaciones innecesarias. La combinación de motor y carraca manual permite aprovechar la eficiencia del primero y la sensibiliad táctil de la segunda, favoreciendo la conservación del anclaje del implante.
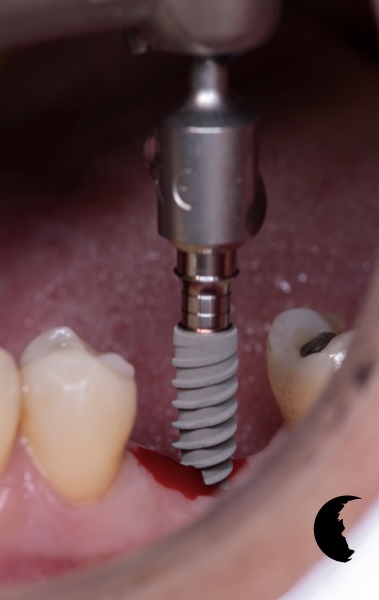
Imagen 19
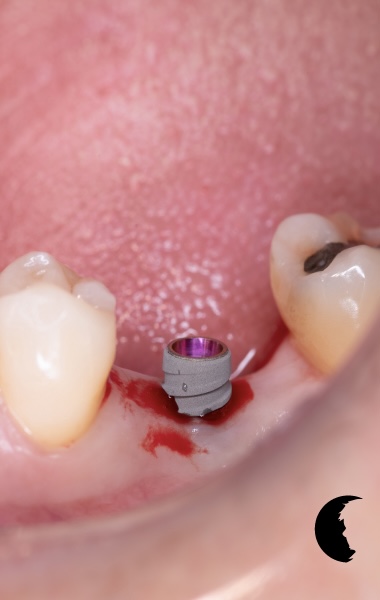
Imagen 20
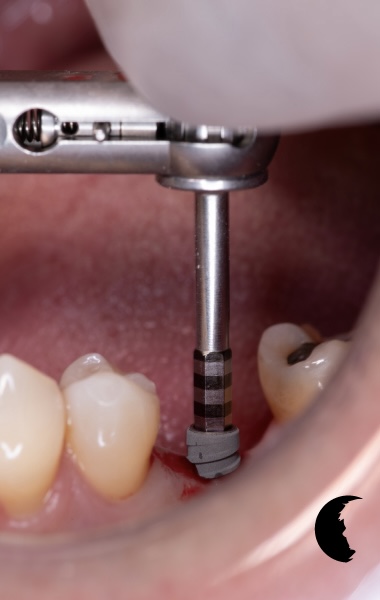
Imagen 21
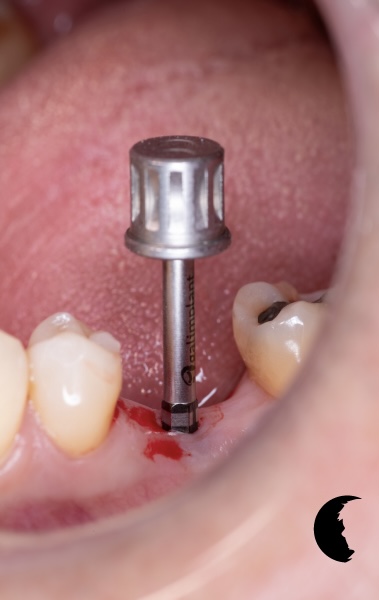
Imagen 22
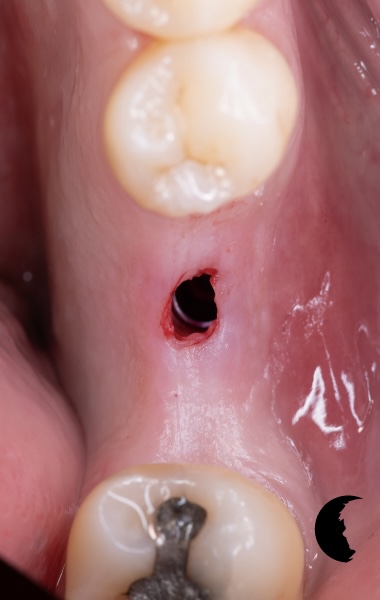
Imagen 23
Se procede a la colocación del pilar transepitelial de métrica M2 (conexión Único), seleccionado con una plataforma ancha de ⌀4.8 y una altura transmucosa de 3mm.
Antes de su inserción, se aplica gel de clorhexidina sobre la zona de conexión del pilar, con el objetivo de ejercer una acción antiséptica y contribuir al control de la colonización bacteriana en la interfase implante-pilar.
El pilar se ajusta a un torque de 35 N.cm, mediante una carraca dinamométrica, conforme a las especializaciones del fabricante.
Finalmente, se coloca una tapa escaneable antirrotacional que permite registrar digitalmente la posición del pilar y solicitar el diseño y la confección de una prótesis provisional destinada a modelar progresivamente los contornos del tejido gingival y conformar un perfil de emergencia adecuado.
Una de las principales ventajas de las técnicas quirúrgicas transmucosas mínimamente invasivas es la reducción del sangrado y del traumatismo de los tejidos blandos, lo que puede favorecer un postoperatorio más confortable y una recuperación más rápida.
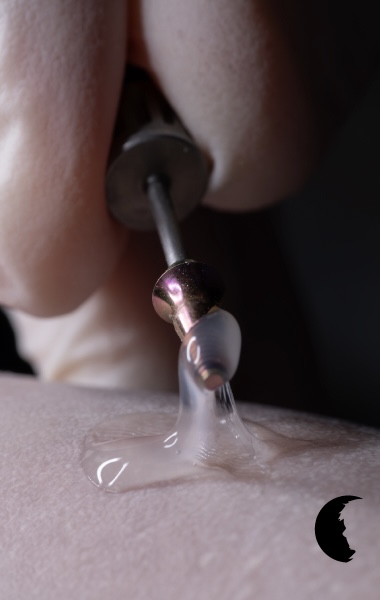
Imagen 24
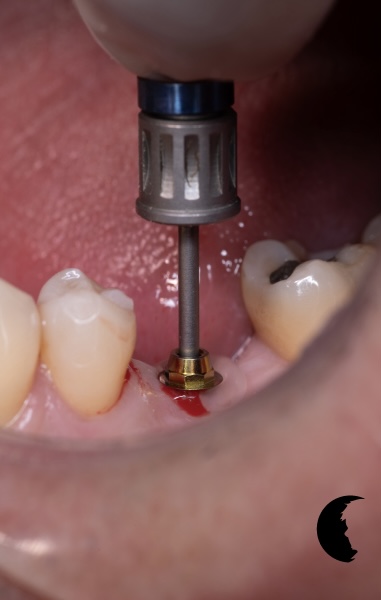
Imagen 25
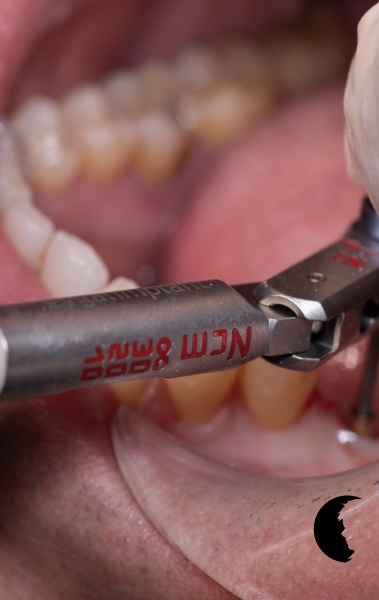
Imagen 26
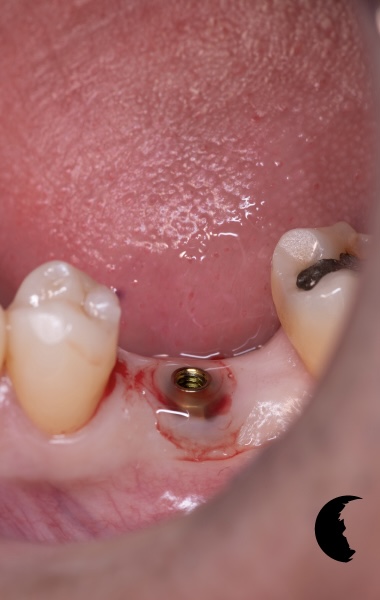
Imagen 27
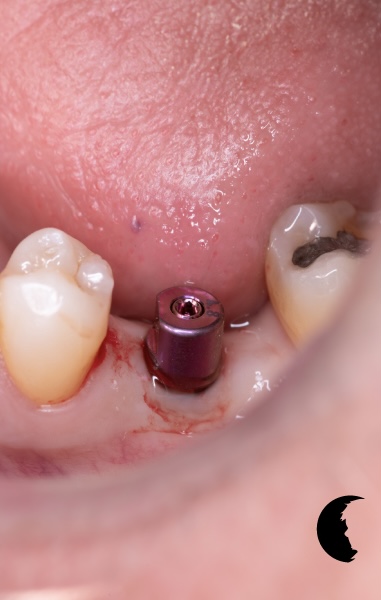
Imagen 28
Mediante el control radiográfico se verifica la posición del implante, situado aproximadamente 2mm subcrestal, así como la relación del pilar transepitelial de 3mm de altura con los tejidos duros y blandos circundantes.
La tapa escaneable presenta una posición parcialmente subgingival, como una exposición supragingival aproximada de 2,4mm, suficiente para permitir su captura mediante un escáner intraoral y registrar digitalmente la posición del pilar.
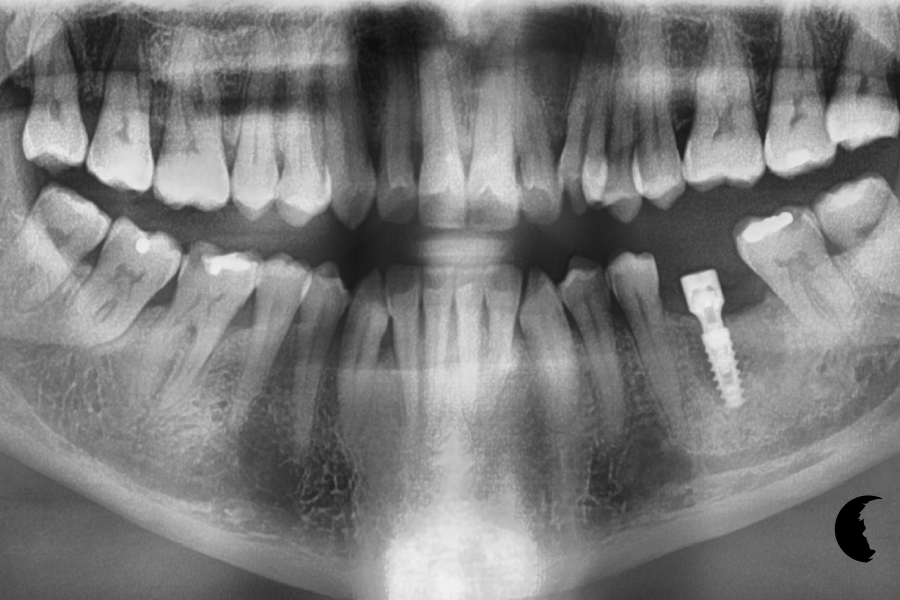
Imagen 29
¿Podemos ayudarte en algo?